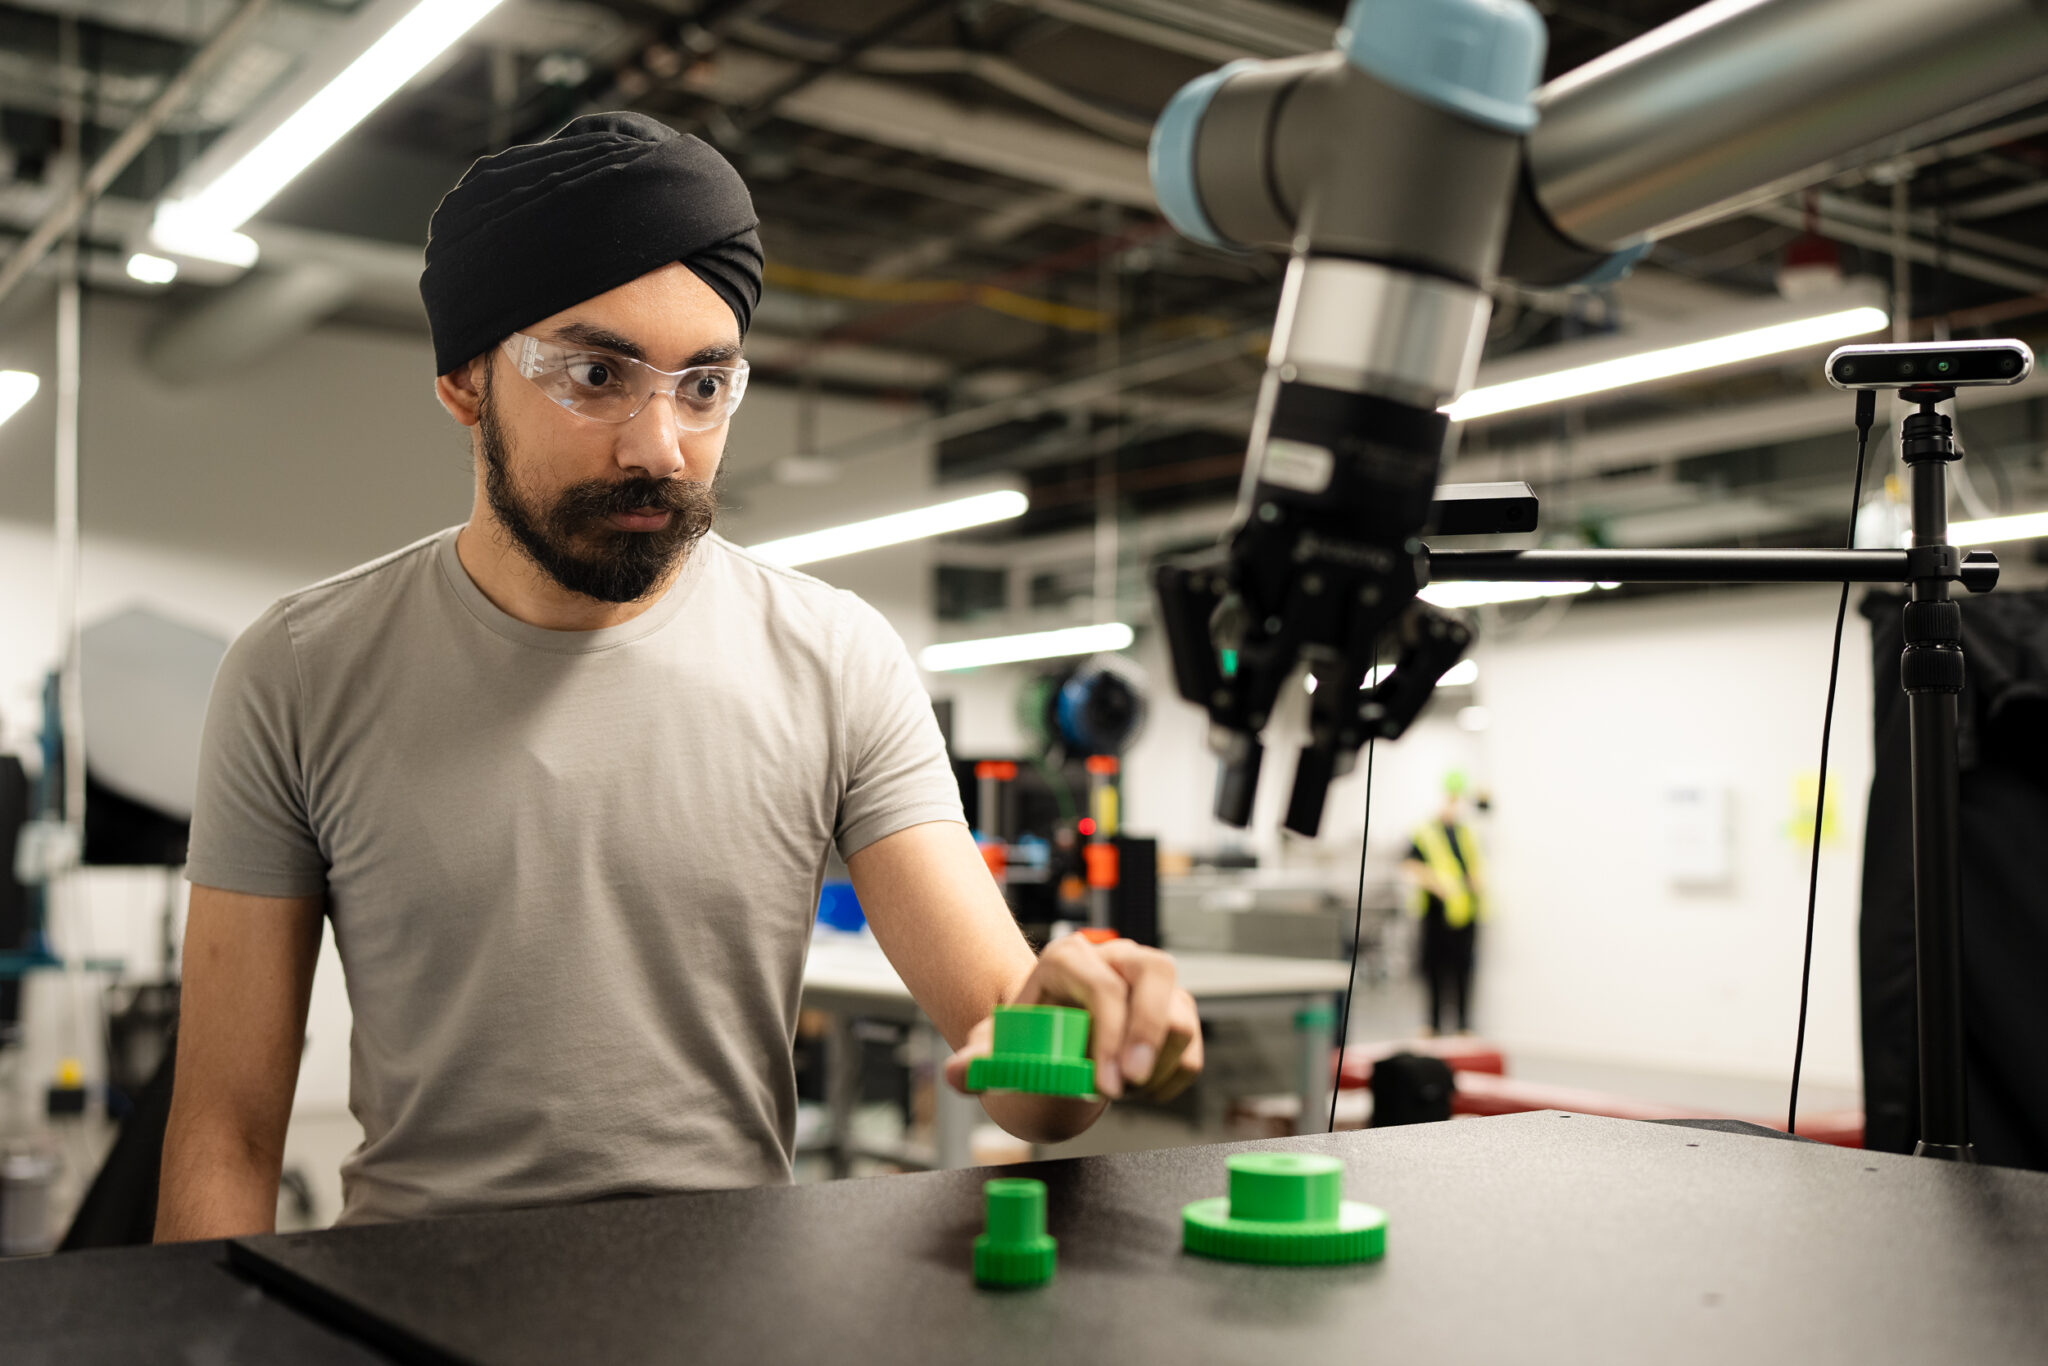
當 Jaiveer Singh 談論機器人時,他不會從華麗的展示開始。他從基礎設施談起:機器內部的電路板、讓開發者透過機器人攝影機觀察的軟體,以及機器人從展示廳走向實用所需的工程。
作為 NVIDIA Isaac ROS(機器人作業系統)團隊的軟體工程師主管,Singh 致力於實體 AI 時代的關鍵連結點。Isaac ROS 建基於開源 ROS 2 框架,為開發自主移動機器人、操作系統和人形機器人的開發者帶來 CUDA 加速函式庫和 AI 模型。
「我的目標是確保每個人都覺得自己是機器人未來的一部分。」Singh 說。
對 Singh 來說,這個未來始於國中,當時他用流行的可程式化機器人套件 LEGO Mindstorms 進行組裝。高中在機器人競賽中表現出色後,他在加州大學柏克萊分校學習電機工程、電腦科學和商業,並在機器人團隊實習後全職加入 NVIDIA。
令人欣慰的是,他現在領導的工作正是他實習時的專案。
「我們想看看,如果我們只是將一些使用 NVIDIA Jetson 平台和 NVIDIA CUDA 函式庫的機器人軟體開源發布,會發生什麼事。這會有價值嗎?」Singh 回憶道。「答案當然是肯定的,因為開發者總是希望能夠釋放 GPU 的全部潛力。」
結果就是 Isaac ROS。
實體 AI 長期以來一直是充滿非凡想像力,卻又受限於頑固物理現實的領域。一段機器人跳舞或執行複雜芭蕾動作的影片可以在數小時內傳遍網路。但建立一個能在不同感測器、平台、工廠和實驗室中重複運作的系統,則是一項緩慢的工程。
對於 Singh 和 Isaac ROS 團隊來說,機器人技術的下一個時代依賴於完整的堆疊:模擬、訓練、加速運算、AI 模型、中介軟體和邊緣部署。
Isaac ROS 支援操作、移動和人形機器人。它為開發者提供用於感知、物件偵測、地圖繪製、碰撞偵測和運動規劃的套件,並且可以在工作站、NVIDIA DGX Spark 個人 AI 超級電腦以及 NVIDIA Jetson 邊緣系統上運行。
「與最初的 Isaac SDK 相比,Isaac ROS 完全模組化。」Singh 說。「我們將軟體像一堆樂高積木一樣發布,你可以隨心所欲地組裝它們,並且可以輕鬆地將我們的套件與你或全球機器人社群中其他人編寫的現有 ROS 程式碼結合。」
Singh 表示,NVIDIA 正在讓許多機器人製造商更容易、更快地前進,並且在他們可以檢查、調整和信任的基礎上進行。
「開源之所以有價值,主要原因在於它讓人們有信心,他們可以在這個非常初期的階段建立在這個堆疊之上。」Singh 說。「由於整個格局變化如此迅速,開發者需要有信心,這個平台在未來兩三年內仍然可以修改和改進。」
這種信心很重要,因為機器人技術正在迅速變化。特別是人形機器人,已經從科幻小說走向活躍的工程前沿。
Singh 的團隊一直在改進 Isaac ROS,使其更適合當前時刻,包括為使用 AI 代理的開發者和需要端到端軟體堆疊的人形系統。
NVIDIA 在機器人領域的悠久歷史和遠見卓識,是最初吸引 Singh 加入公司的原因,也讓他在加入後對自己的工作更有信心。
「NVIDIA 早在其他人認為這個問題很重要之前,就已經在這裡並致力於解決這個問題了。」他說。「我們已經佔據了先機。」
在 Singh 看來,開源是一種分享信心和責任的方式。如果一家機器人新創公司建立在封閉系統上,它必須相信該系統多年後仍能滿足其需求。而透過開源軟體,開發者可以檢查程式碼、修改它、貢獻修復並將其延續下去。一家公司的錯誤修復成為另一家公司的加速。
「當更多人能夠製造機器人時」Singh 說,「未來就會更快到來。」


