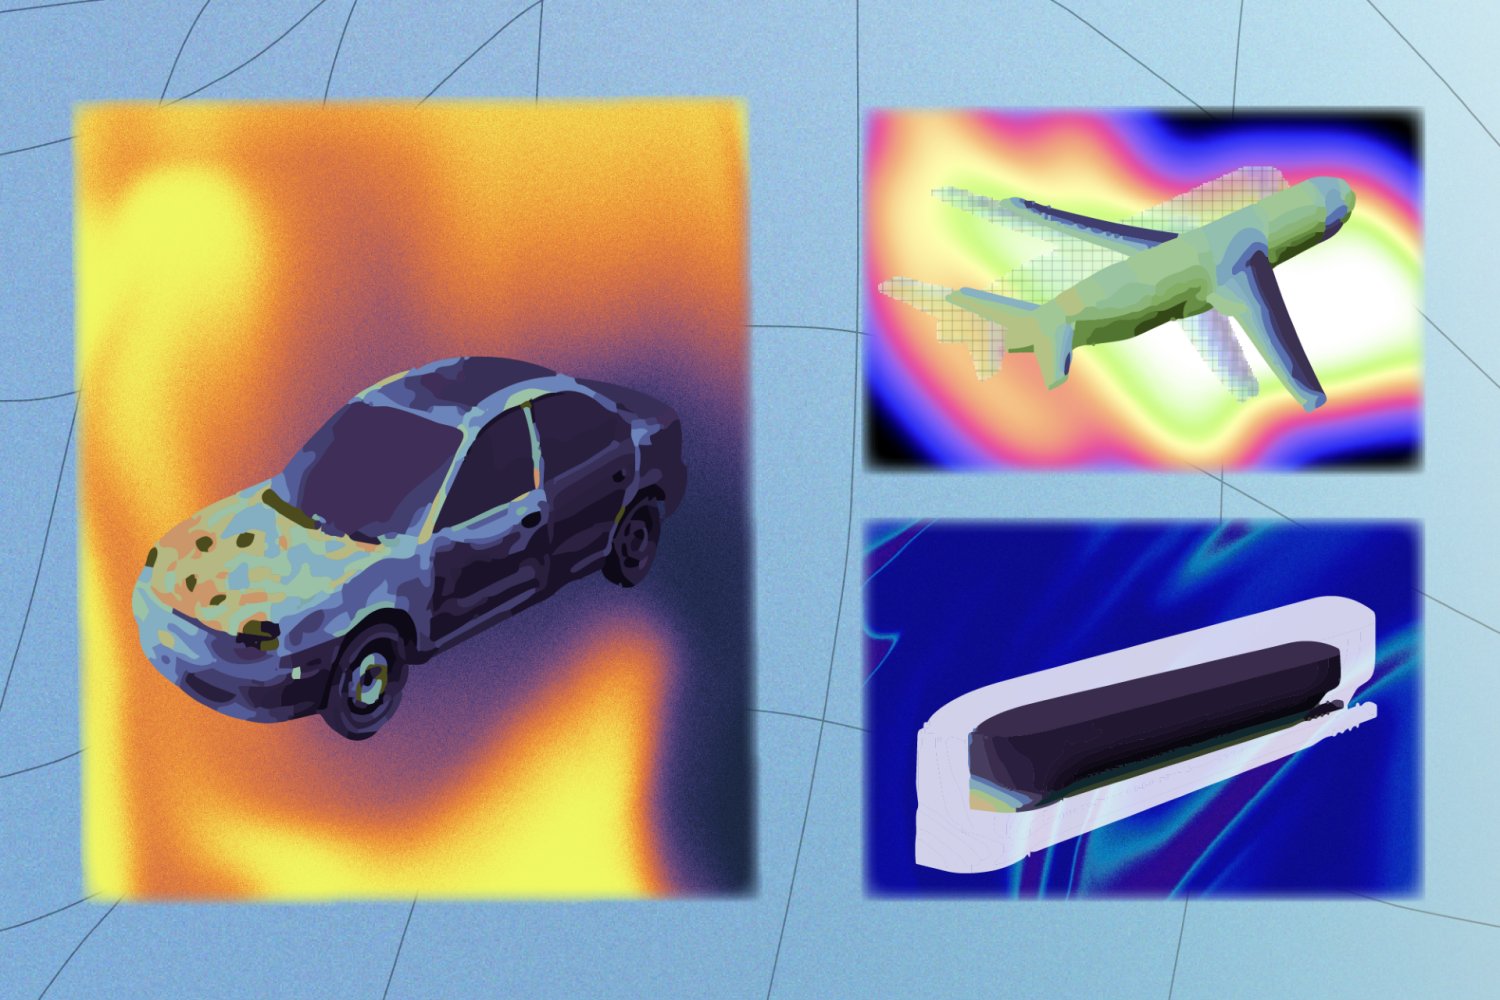
人工智慧模型擅長多種任務,包括寫作、圖像生成和建立 3D 模型。然而,在多樣化環境中測試機器人或車輛設計時,它們的幫助就不那麼大了,因為它們對物理的理解不如對像素或文字那麼透徹。
為了建立一個能夠可靠模擬各種物理情境的 AI 系統,工程師需要大量且目前難以實現的物理數據。這是因為要讓神經網路理解少量的數據點,就已經非常耗時。它們依賴「數值求解器」(numerical solvers)演算法來計算 3D 形狀在不同點的物理特性。這是一個徹底的過程,但耗時過長,限制了你能獲得的數據量,例如,用來測試你的飛機設計是否安全且符合空氣動力學。
麻省理工學院電腦科學與人工智慧實驗室(CSAIL)和清華大學的研究人員開發了一種名為「GeoPT」的新型預訓練方法,讓模擬模型有機會以更廣泛、更有效率的方式學習物理。它在 3D 環境中虛擬重現日常機械互動,展示粒子在接觸物體某部分時如何停止。這些模擬讓模型對物理運作方式產生「感覺」,幫助它們更準確地模擬真實世界,達到峰值性能的速度快兩倍,並且與領先模型相比,訓練所需的數據量減少高達 60%。
不久之後,這項專案將能幫助工程師預測車輛(如汽車和飛機)、日常用品(包括椅子和容器)以及機器人如何應對各種物理元素,例如風、水和碰撞。研究人員相信,他們的工作也可能成為邁向物理基礎模型(physics foundation model)的一步,這是一種經過大量數據訓練的核心系統,可以幫助 AI 工具泛化到不同的任務。
麻省理工學院博士生兼 CSAIL 研究員、GeoPT 論文的共同主要作者 Minghao Guo 表示:「我們相信物理是 AI 模型繼文字和像素之後的第三種模態。」「我們的通用模型具有多功能性,有助於建立物理世界模型。許多模型,例如生成機器人數據和影片的模型,已經非常熟悉文字和視覺數據,但若能具備物理準確性,它們將獲得更真實的結果。」
使用 GeoPT 非常簡單,使用者只需上傳戰艦、客機和卡車等物體的 3D 模型,並指定他們想要模擬的力的方向和速度。結果會顯示一種熱力圖,展示物體在不同位置將如何受到影響。如果你知道想要模擬的力的速度和方向(速度),你就可以在 GeoPT 中捕捉它。這在模擬汽車撞牆後的樣子、光線如何繞著物體反射,以及船隻在洶湧波浪中是否能保持漂浮等情境時非常有用。
但 GeoPT 如何如此精通物理呢?它的知識來自於「合成動力學」(synthetic dynamics),這是一系列小粒子與複雜 3D 形狀之間的互動。GeoPT 研究了 130 萬個合成動力學樣本,其中微小球體以各種速度和角度移動,直到在物體上的某個點停止。
這些粒子一旦接觸物體,基本上就會「黏」在上面,而不是穿透或彈開。想像一下使用彈珠和公仔來學習物理互動,類似地,模擬模型可以在訓練標記數據之前,利用合成動力學來獲得對物理的「感覺」。
產業應用成功研究人員發現,GeoPT 在模擬工業情境方面特別出色,其性能超越了最先進的模擬模型。其共同特點是:它比其他工具更快達到峰值性能,同時所需的標記數據顯著減少。
例如,在一個包含複雜 3D 形狀及其對風流和表面壓力反應的數據集中,GeoPT 在速度、準確性和效率方面超越了最先進的模型。它在捕捉戰鬥機對風的反應方面也取得了類似的速度和準確性勝利。當 GeoPT 測試船體如何應對空氣和波浪時,它所需的標記數據減少了 60%,以捕捉兩種物理力,並且達到峰值準確度的速度比頂級基準快四倍。
該系統甚至成功模擬了不同類型汽車在與其他物體碰撞後的樣子。它正確預測了 3D 車輛將如何變形,同時使用的數據比最先進的基準模型更少。同樣地,它模擬光線如何穿過一個類似玩具兔子的物體也十分準確,儘管之前從未針對該 3D 模型或光學物理進行訓練。
共同主要作者、麻省理工學院博士後研究員兼 CSAIL 研究員 Haixu Wu 表示:「如果你的模型在工業基準測試中表現良好,這意味著它能夠解決最困難的物理任務。」「GeoPT 在幾秒鐘內就能進行超過 1 億個網格點的高擬真模擬。這使得該工具對於希望測試車輛藍圖而無需進行大量物理實驗的工程師來說,極具幫助。」
研究人員補充說,他們的系統只是他們一直致力於實現的物理世界模型的一瞥。該團隊希望擴大其系統規模,訓練更多形狀並模擬更複雜的物理現象。例如,更深入的方法可以幫助模擬天氣模式、測試不同材料並生成逼真的影片。
Meta 的 AI 研究科學家 Fei Sha(未參與此研究)表示:「使用合成動力學數據是將物理學注入基礎模型的一個令人興奮的範式。」「它挑戰了物理和幾何在計算中必然糾纏不清,且必須獲取昂貴且專業數據的傳統觀念。在廣泛應用領域中展示的成功,將我們帶到了這個重要的轉折點:我們現在已經準備好,並且能夠快速建立物理基礎模型。」
Wu 和 Guo 與麻省理工學院 CSAIL 的同事共同撰寫了這篇論文,其中包括實驗室博士後研究員 Zongyi Li;CSAIL 附屬成員兼麻省理工學院電機工程與電腦科學(EECS)博士生 Zhiyang (Frank) Dou;實驗室主要研究員、EECS 副教授兼 Google DeepMind 傑出科學家 Kaiming He;以及資深作者、EECS 的 Joan and Irwin M. (1957) Jacobs 教授兼 CSAIL 主要研究員 Wojciech Matusik。
清華大學副教授 Mingsheng Long 也是共同作者。該團隊已於七月在國際機器學習會議上發表了這篇論文。研究人員的工作部分得到了 Neural Modular Physics Twin for Robotics 的支持。


