Anthropic 舉例說明,像 Claude 這樣的模型可以調整雷射,透過獨立攝影機檢查結果,然後重複此過程以自動校準整個系統。
MHS 也可讓 AI 模型聚焦顯微鏡、分析結果、決定哪些部分需要進一步觀察,然後自動移動顯微鏡到相關區域以繼續實驗。
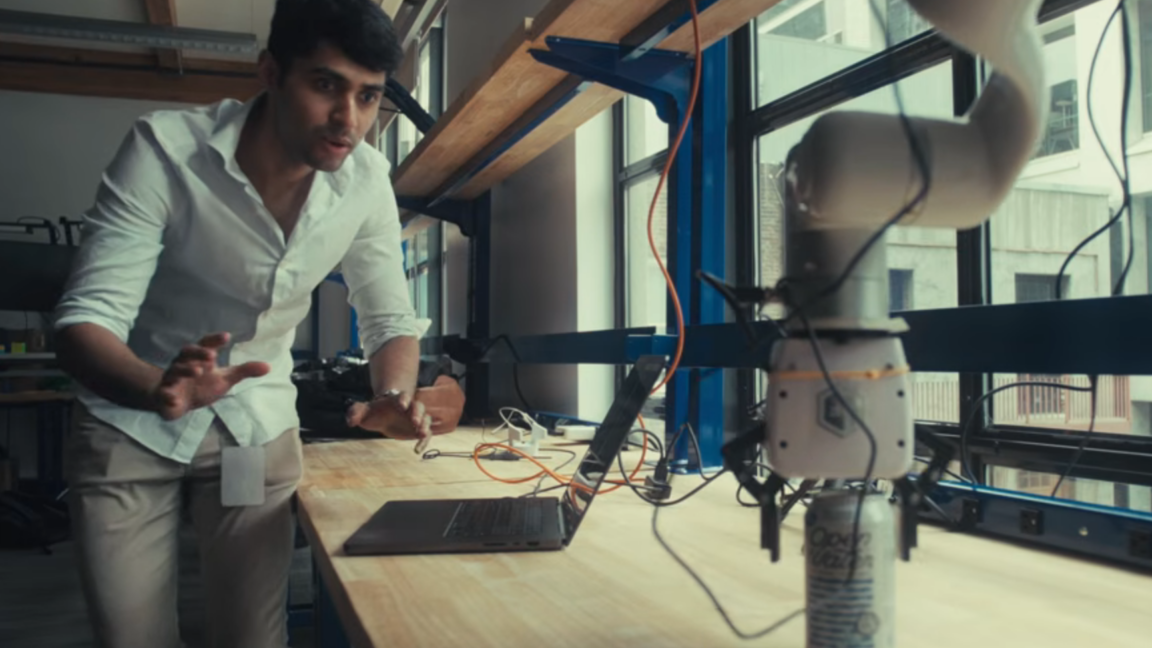
在一段影片中,Anthropic 也展示了 Claude 如何推論讓機械手臂拾取一個鋁罐,即使它沒有經過專門的步驟訓練。Anthropic 表示,啟用 MHS 的模型可以透過編寫 API 腳本來安排跨儀器的操作步驟,並根據需要調整,而非每次都重新推論每個步驟。
Anthropic 表示,MHS 還包含一個標準化的標籤系統,用於描述硬體的實際限制,特別是針對那些主要在虛擬世界中訓練的模型。這包括了硬體物理特性(例如機械手臂的重量和範圍)、可調整參數、測量選項以及強制安全限制的編碼資訊。這些標籤可以整合到參考文件中,快速為 AI 模型提供它之前沒有訓練經驗的設備的關鍵資訊。
目前,Anthropic 表示正在與「首批科學研究實驗室和先進製造商」合作進行 MHS 預覽,合作夥伴包括 Amazon Web Services (Strands Robots)、Hugging Face (LeRobot)、Raspberry Pi、Automata 和 Universal Robots。
該公司寫道,這些合作夥伴將協助 Anthropic「建立安全評估並開發 AI 系統操作實體設備的最佳實踐」。之後,MHS 的計畫是最終成為一個開源且「代理無關」(agent agnostic)的標準,用於整合 AI 和實體系統。
Anthropic 表示,在過去一年與科學合作夥伴的早期測試中,「MHS 顯著減少了設備整合所需的時間,使得在各種實驗環境中能夠更快地迭代」。Kemeny 在發布會的宣傳影片中表示:「如果你能更快地測試假設,就能更快地創造通用技術。這就是一個世紀的進步如何濃縮成十年。」


